
Projekti študijsko leto 2025/2026
Eksperimentalno avtonomno leteče krilo
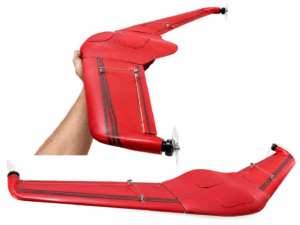
Ali lahko letalo, lažje od 250 g, ostane v zraku celo uro? To vprašanje je bilo izhodišče mojega projekta, v okviru katerega sem načrtoval in izdelal ultralahko leteče krilo z lastnim sistemom stabilizacije in kamero za analogni prenos slike v živo (FPV).
Leteče krilo nima repa, zato je celotna aerodinamika skrita v obliki samega krila. Zasnovo sem izdelal v programu Onshape. Letalo ima aeroprofil MH 60 in razpon glavnega krila 50 cm. Oblika trupa je prav tako aerodinamično oblikovana, kar poveča vzgon celotnega letalnika in zmanjša upor. Pri izdelavi sem uporabil kompozitne materiale. Oplata krila in trupa je izdelana s sendvič tehniko iz steklenih vlaken in aramidnega satovja, kar omogoča konstrukcijo, ki je hkrati trdna in izjemno lahka. Vsak gram je štel, saj letala z maso pod 250 g spadajo v najmanj zahtevno kategorijo brezpilotnih zrakoplovov, doseganje te meje pa je predstavljalo enega glavnih izzivov projekta.
Letalo poganjata dva majhna brezkrtačna motorja, ki s pomočjo diferencialnega potiska prispevata tudi k stabilizaciji okoli vertikalne osi (yaw), s čimer se zmanjša potreba po vertikalnih stabilizatorjih. Za stabilen let skrbi krmilnik Matek FW-405, ki nadzoruje letenje in izvajanje avtonomnih misij z vnaprej določenimi točkami (waypoints). Telemetrija in komunikacija prek protokola MAVLink sta z zemeljsko postajo vzpostavljeni s pomočjo dolgometne radijske povezave LoRa. Po seriji testnih letov in nastavljanju parametrov je končna različica letalnika z maso 256 g dosegla čas leta 61,4 minute.
Suha elektrolitska celica z ločenim izhodom vodika in kisika
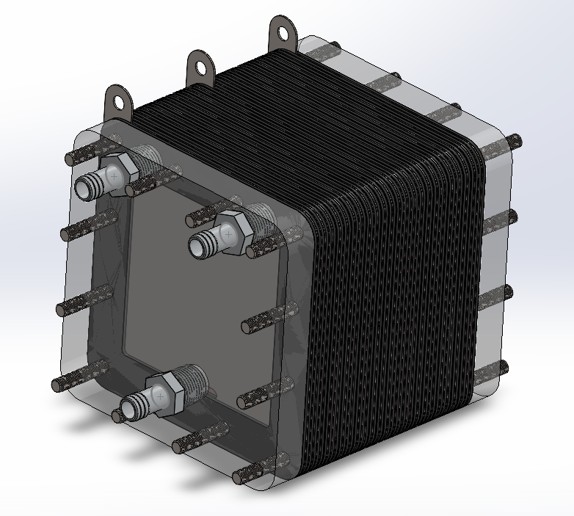
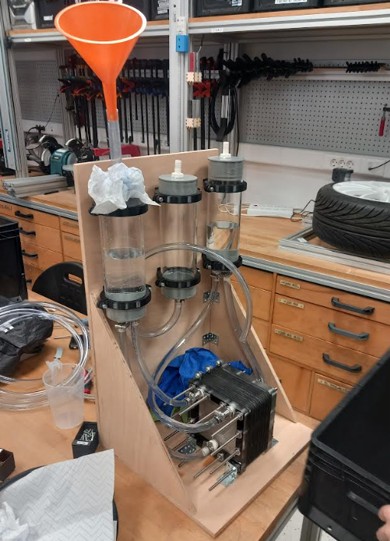
Cilj projekta je bil izdelati točno to, kar pove naslov. Suho elektrolitsko celico z ločenima izhodoma za vodik in kisik. Suha celica pomeni, da je celica ni potopljena v elektrolit (mokra celica), ampak da se elektrolit nahaja med elektrodami celice, vmes pa so tesnila. Največji prednosti takega tipa celice sta večja varnost (manjša možnost kontakta z nevarnim elektrolitom) in večji izkoristek celice, poleg tega pa prihaja tudi do manjših obrab na elektrodah. Slabosti tega tipa pa sta predvsem kompleksnejša zasnova in višja cena, saj ima veliko več komponent, kot celica mokrega tipa.
Ločen izhod za vodik in kisik sta pomembna zaradi varnosti (mešanica je zelo vnetljiva) in tudi končne uporabe plina (testiranje z manjšimi »vremenskimi baloni«). To sva dosegla z implementacijo ločilnih membran, ki po principu površinske napetosti preprečujejo prehod plinskih mehurčkov med prekati.
Delo sva začela oktobra s načrtovanjem, postavljanjem fizikalnega modela in dimenzioniranjem različnih parametrov celice, kot so število elektrod, število nevtralnih plošč, površina, materiali, električni napajalniki, napetost med posameznimi ploščami… Sledila je izdelava 3D modela ter konstruiranje komponent, ki sva jih nato uvrstila na BOM in naročila. Ta faza je trajala precej dolgo, saj materiali, ki lahko delujejo v korozivnem okolju elektrolita, niso poceni, zato je bil varnostni faktor pri količini zelo majhen.
Z izdelavo sva pričela decembra, s organiziranjem laserskega razreza elektrod in pripravo ostalih materialov. Ker sva želela, da se delovanje celice lahko spremlja tudi vizualno, sva se odločila za transparentne akrilne rezervoarje in pokrove za celico, ki sva jih tudi morala izdelati/obdelati. Nato sva v pokrove vrezala navoje, privijačila konektorje za cevi in vse zalepila na rezervoarje. Gumo za tesnila sva izrezala na CO2 laserju, kakor tudi membrane. Vijake za sestavo celice sva oblekla v termo-krčljivo izolacijo, da preprečiva kratek stik med elektrodami in izboljšava tesnenje. Sledila je sestava celice in testiranje puščanja. Ko sva zagotovila, da posazmezne komponente tesnijo (elektrolitska celica in rezervoarji), sva izdelala leseno ohišje in sistem zmontirala. Nato sva povezala še napajalnike in potestirala puščanje ter delovanje celice.
Do zaključka projekta nama je uspelo izdelati delujočo suho celico. Naučila sva se veliko o delu z drugačnimi materiali ter obdelovalnih postopkov za le te. Podrobno sva preučila elektro-kemijske reakcije, ki se dogajajo v elektrolitski vodikovi celici in svoj dizajn spravila v dejanski produkt. Zelo sva hvaležna peskovniku in donatorjem, ki so nama omogočili izvedbo projekta in možnost, da se naučiva veliko novega.
Izdelava prototipa raketnega motorja na tekoče gorivo
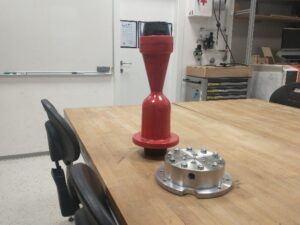
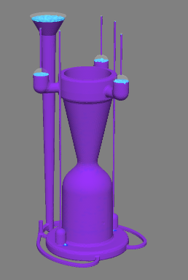
Cilj projekta je bil razvoj prototipa tekočinskega raketnega motorja, ki bo uporabljen za preizkušanje vžiga, vrednotenje pomožnih sistemov in prenašanje teorije o raketnem pogonu v stvarnost.
Motor bo deloval na osnovi dvokomponentne pogonske snovi, sestavljene iz oksidanta in goriva. Prednost pred raketnimi motorji na trdo gorivo je boljši izkoristek, večja stopnja kontrole in večja varnost (ko se motor na trdo gorivo vžge, ga je nemogoče ustaviti). Boljši izkoristek ima tudi v primerjavi z motorji na hibridno gorivo. Največja pomanjkljivost motorjev na tekoče gorivo v primerjavi z ostalimi tipi pa je težavnost izdelave.
Kot gorivo je bil izbran metanol (CH3OH), ki se bo v izgorevalni komori mešal z oksidantom – 60% vodikovim peroksidom (H2O2). Gorivo in oksidant bosta v izgorevalno komoro vstopala skozi injektorje, ki zagotovijo čim boljše mešanje in razpršitev obeh komponent. Izpušna šoba motorja bo imela dvojno steno, kar bo omogočalo vodno hlajenje motorja. Načrtovano je da bo motor porabljal ok. 3 l/s pogonske snovi in proizvajal 5kN potiska, kar ustreza ekvivalentu 500 kg sile.
Projekt sva začela z načrtovanjem posameznih elementov motorja. Najprej sva določila potrebno količino goriva in oksidanta ter njuno razmerje. Nato sva začrtala konturo izpušne šobe in določila geometrijo in tip injektorjev, ki bodo zagotavljali, da bo potrebna količina goriva in oksidanta vstopala v izgorevalno komoro in se čim bolje zmešala. V izbiri materiala sva bila dokaj omejena, saj morajo biti vsi deli, ki bodo v stiku s peroksidom primerno korozijsko odporni. Odločila sva se za aluminijevo zlitino in nerjavno jeklo. Izpušna šoba pa je zaradi svoje zahtevne geometrije in omejenih možnostih izdelave predstavljala večji problem. Na koncu sva sklenila, da se jo bo ulilo iz sive litine, dovolj zmogljivo peč sva našla pri kolegu. Zdržljivost z visokimi temperaturami v zgorevalni komori, pa bo zagotavljal kratek čas delovanja motorja in vodno hlajenje. Na koncu sva še dodala še ostale sestavne dele mešalne glave (posodo, ki drži injektorje, zunanjo steno, srednje dno, ki ločuje predela z gorivom in oksidantom v posodi, …)
Sledilo je naročanje materiala in začetek izdelave. Najprej sva izdelala injektorje, delo je potekalo na stružnici. Sledilo je struženje in frezanje delov mešalne glave. Najzahtevnejša je bila izdelava posode, zaradi velikega števila naležnih površin, katere so morale zadoščati dokaj ozkim tolerancam.
Sledil je časovno najbolj potraten del projekta – izdelava izpušne šobe. Izdelana naj bi bila s postopkom litja v pesek. Najprej sva priredila CAD model (dodajanje livarskih naklonov, upoštevanje skrčkov pri ohlajanju, dodatki za obdelavo, idr.). Iz modela šobe sva nato izdelala CAD modele jedrovnikov in lesenih modelov. Izbran je bil pesek primerne granulacije in ustrezna vezivna sredstva in ostali dodatki. Sledilo je načrtovanje elementov ulivno napajalnega sistema. V pomoč nama je bila literatura in računalniški program za predvidevanje nastanka lunkerjev. Sledila je izdelava lesenih modelov – priprava ustreznega programa in frezanje na CNC rezkarju. Vse modele in jedrovnike sva nato še ročno zgladila in prebarvala. Nato sva iz lesa izdelala še napajalnike in ostalo pomožno orodje za formanje.
Žal nama ni uspelo uliti šobe, saj sva izgubila dostop do peči, vendar se je dogovorilo za izdelavo šobe pri zunanjem izvajalcu. Naučila sva se veliko o konstruiranju zapletenih sistemov, o tehnologijah izdelave in o usklajevanju in razporejanjem časa. Ker sva bila hkrati v vlogi tako konstrukterja, kot tehnologa, sva iz prve roke izkusila pomen predpisanih toleranc na težavnost izdelave. Ugotovila sva, da so bile med načrtovanjem nekatere tolerance predpisane preveč na ozko, kljub temu da niso ključne za končno funkcijo izdelka. Naučila sva se veliko tudi o livarstvu, kljub temu da na koncu nisva imela priložnosti dejansko uliti šobe. Hvaležna sva peskovniku in donatorjem, ki so nama omogočili izvedbo projekta in možnost, da se naučiva veliko novega.
Dizajniranje in izdelava gantrya 3d tiskalnika
Za temo letnega projekta sem se odločil, ker sem si že dlje časa želel izdelati lasten FDM 3D-tiskalnik. Ko sem podrobneje analiziral celoten obseg projekta, sem se odločil, da se v prvi fazi osredotočim na izdelavo zgornjega gibalnega sistema (gantry), ki skrbi za premikanje tiskalne glave po oseh X in Y. Izdelani sistem temelji na CoreXY kinematiki.
Pri načrtovanju so bile glavne konstrukcijske zahteve visoka natančnost, togost, visoke hitrosti premikanja, veliki pospeški med tiskanjem ter možnost kasnejših nadgradenj in razvoja celotnega tiskalnika.
Kot eno izmed osnovnih zahtev sem določil tudi velikost tiskalne površine oziroma build plate, ki bo merila 180 × 180 mm. Ta zahteva je pomembno vplivala na končne dimenzije in zasnovo celotnega gibalnega sistema.
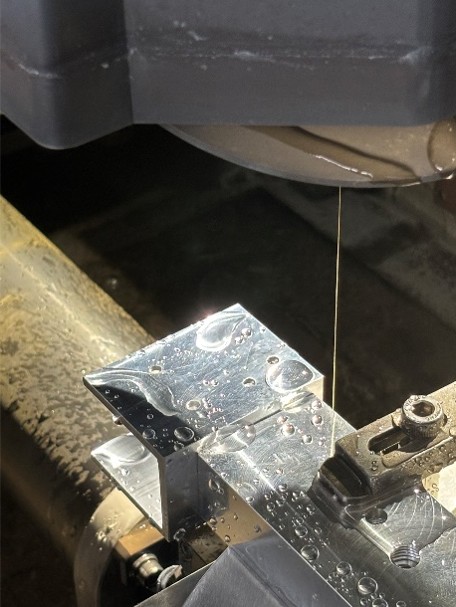
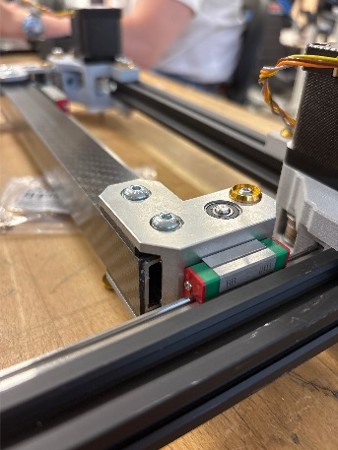
Za doseganje visoke togosti konstrukcije sem se odločil za uporabo karbonskega profila dimenzij 30 × 30 mm z debelino stene 3 mm, ki je nadomestil klasičen aluminijast Bosch profil. S tem sem želel doseči čim boljše razmerje med maso in togostjo konstrukcije. Spoji oziroma nosilci, na katere so pritrjena linearna vodila, so bili izdelani s kombinacijo rezkanja in žične erozije (wire EDM), kar je omogočilo izdelavo natančnih in togih komponent.
V začetni fazi projekta smo analizirali različne obstoječe odprtokodne projekte 3D-tiskalnikov in iz njih izluščili konstrukcijske rešitve, ki so se nam zdele najbolj primerne za naš cilj. Na podlagi njihove analize smo izbrali posamezne rešitve in jih prilagodili zahtevam naše konstrukcije.
Pri zasnovi CoreXY sistema smo posebno pozornost namenili čim krajšim in bolj optimalnim potem zobatih jermenov. S tem smo želeli zmanjšati njihovo maso in elastičnost ter posledično izboljšati odzivnost in natančnost sistema pri visokih pospeških.
Prav tako smo se odločili za uporabo močnejših linearnih vodil MGN12, namesto standardnih MGN9. Večja vodila zagotavljajo večjo togost in boljšo odpornost proti obremenitvam, kar je pomembno predvsem pri visokih pospeških in hitrih spremembah smeri tiskalne glave.
Izdelava sistema je bila tudi praktično zelo raznolika. Med projektom smo uporabljali različne postopke strojne obdelave, kot so struženje, rezkanje in žična erozija. Poleg tega smo se ukvarjali tudi z obdelavo karbonskih vlaken. Pri izdelavi posameznih komponent smo tako pridobili veliko praktičnega znanja o načrtovanju, izdelavi in sestavljanju natančnih mehanskih sistemov.
Končni rezultat projekta je izdelan in funkcionalen CoreXY gantry, ki predstavlja zgornji motion system bodočega FDM 3D-tiskalnika. Pri projektu sem tako lahko združil znanje s področja konstrukcije, strojne obdelave, materialov in 3D-tiskanja ter pridobil veliko praktičnih izkušenj pri razvoju kompleksnega mehanskega sistema.
Sistem za vakuumsko litje
Cilj projekta:
Želel sem si izdelati napravo, ki bi mi omogočala litje detajlnih modelov. Preko takega postopka izdelave modelov se bi lahko ognil dragih procesov izdelave kot so 3D tisk kovin in 5-osno struženje/rezkanje. Predstavlja tehnologijo, ki trajnostna. Med obratovanjem proizvedemo minimalno odpadnega materiala, saj se ta lahko znova in znova pretali. Omogoča nam kompleksne oblike s pomočjo katerih lahko dosegamo zahtevne karakteristike kompozitov, ki jih je težko reciklirati.
Kako deluje:
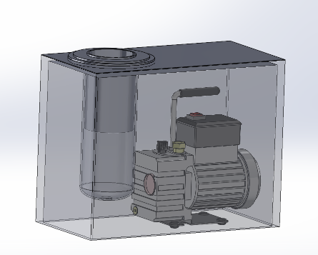
Sistem je sestavljen iz dveh delov. S pomočjo prvega dela pripravimo silikonski kalup za brizganje voska. S postopkom odzračevanja lahko izsesamo ves zrak iz silikonske mešanice med strjevanjem. Silikonski kalup brez zračnih mehurčkov nam omogoča izdelavo voščenih modelov brez imperfekcij. Nato voščene modele postavimo v cevno ogrodje kalupa za litje kovine, dodamo kremenit za livarstvo (podobno gipsu) in ponovno izsesamo zračne mehurčke. Po nekaj urah se masa strdi, kasneje stopimo vosek kar naredimo po nekaj dneh sušenja. Tako je kalup pripravljen na ulivanje s pomočjo drugega dela sistema. Tega postavimo v livno komoro med tem ko ji izsesavamo zrak. Po doseženemu tlaku vlijemo talino v kalup, ki se v nekaj minutah ohladi. Hladnega nato razbijemo in pridemo do detajlnih modelov.
Potek dela
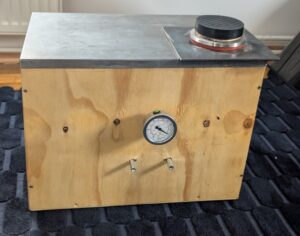
Začel sem z izdelavo livne komore. Spodnji del jeklenke za helij sem odrezal in ga privaril na jekleno ploščo. Na zgornji del jeklenke pa sem privaril cevni priključek nakaterega sem kasneje privil cevovod. Na podoben način sem tudi naredil priključek za prvi del sistema. Glede na velikost komore in vakuumske črpalke sem naredil leseno ogrodje in ga prekril z inox ploščo. Ta ščiti les pred udarci, vročino in zagotavlja ravno gladko površino za zagotavljanje tesnosti. V ogrodje sem izrezal luknje za livno komoro, dovod zraka vakumske črpalke, manometra in ventila. Komponente sem nato s cevmi povezal in preizkusil. Nazadnje sem leseno ogrodje zaščitil z lakom in nanj privil gumijaste nogice
Razvoj in izdelava akustičnega ukuleleta
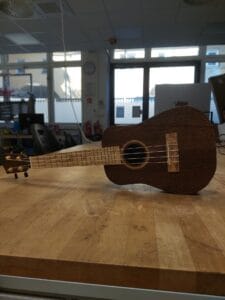
Ukulele je manjše brenkalo s štirimi strunami, ki izvira iz Havajev in je danes priljubljeno po vsem svetu zaradi svojega prijetnega, lahkotnega, poletnega zvoka ter enostavnega učenja. Glasbilo je izdelano iz lesa, poznamo pa več velikosti-ukulela delimo na sopranska, koncertna, tenorska in baritonska. Ker ima inštrument samo štiri strune, je glasbilo preprosto za učenje in zaradi majhnosti zelo praktično za prenašanje (petje na potovanjih …)
Ker sem se z ukuleli srečal ob mentoriranju na poletni šoli strojništva, sem se odločil, da še sam izdelam inštrument, ki bo bolj kompleksen (od ukulel poletne šole) in izdelan po čim bolj tradicionalnih tehnikah izdelave inštrumentov.
Projekt je bil razdeljen v sklopa razvoj inštrumenta in nato še izdelava inštrumenta.
Razvoj se je začel z dizajniranjem modela v modelirniku Onshape. Odločil sem se za koncertni ukulele, ker je nekoliko večji od sopranskega, vendar še vedno zelo pripročen. Najbolj kompleksen del modeliranja je predstavljal vrat, ker sem ga hotel izdelati na CNC rezkarju in ga je bilo treba zmodelirati čisto od začetka. Ostali deli so še ukuleleja so še sprednji del trupa, zadnji del trupa, stranice, spodnji in zgornji blok, most in fretboard.
Najbolj pomemben del pri izdelavi je trup. Brenkala so izdelana na principu ojačitve vibracij, ki jih proizvedemo z igranjem na strune, zato je akustična komora najbolj pomemben del inštrumenta. Najprej sem izdelal negativ modela, v katerem sem lahko namočen les segrel s heatgunom na tristo stopinj Celzija in tako zakrivil stranice. Sprednji in zadnji del sem izrezal na CO2 laserju iz plošč mahagonija in za lepšo vizualno podobo izdelal še svetlejšo rozeto. Vse skupaj sem zlepil in zbrusil.
Ostale kose sem izdelal na CNC rezkarju. Najprej sem izdelal vrat, ki je iz mahagonija nato pa iz oljke še most in fretboard. Najtežji del mi je predstavljala izdelava CAM programa in tudi priprava CNC stroja, ker prej nisem še nikoli uporabljal CNC stroja.
Na koncu sem vse kose sestavil skupaj, trup in vrat sem skupaj pritrdil z navojno palico. Pri inštrumentih je zelo pomembna tudi zaščita lesa. Pogosto se uporablja lakiranje, toda pri manjših lesenih inštrumentih lakiranje hitro povzroči »cenen« izgled, in slabši občutek, zato sem se odločil za olje, ki poudari barvo lesa in ohrani naravnost lesne površine. Izdelek je po premazu dobil čudovit izgled, prav tako pa je tudi prijeten za igranje, kar se tiče oprijema.
Konstrukcija in izdelava sodobne headless kitara
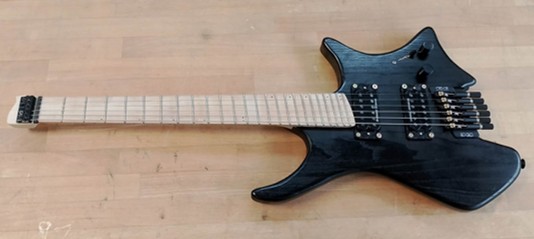
V okviru poletnega semestra sem se lotil projekta izdelave headless električne kitare, pri čemer je bil glavni cilj raziskati konstrukcijske posebnosti takšnih instrumentov ter samostojno izdelati funkcionalno in estetsko dovršeno kitaro. Headless kitare so značilne po odsotnosti klasične glave, kar prinaša številne prednosti, kot so manjša teža, boljša uravnoteženost in večja stabilnost uglaševanja. Projekt sem začel z načrtovanjem, kjer sem določil obliko telesa, dolžino vratu ter razporeditev komponent, pri čemer sem posebno pozornost namenil izvedbi headless sistema. Za izdelavo sem uporabil ustrezne materiale, kot so les za telo in vrat, ubiralka, kovinski deli (most in uglaševalni mehanizem) ter elektronske komponente. Sledila je izdelava telesa, ki sem ga izrezal in oblikoval ter pripravil odprtine za elektroniko in pickupe, nato pa še izdelava vratu z vgrajenim truss rodom in ubiralko. V naslednji fazi sem vse dele sestavil, pritrdil vrat na telo, namestil most in headless tunerje ter vgradil elektroniko. Na koncu sem izvedel še zaključne postopke, kot so brušenje, lakiranje ali oljenje ter nastavitev instrumenta za optimalno igranje. Med delom sem naletel na več izzivov, predvsem pri natančni poravnavi vratu in mostu, pravilni namestitvi headless sistema ter nastavitvi intonacije, vendar sem jih uspešno rešil z dodatnim raziskovanjem in prilagajanjem postopkov. Končni rezultat je funkcionalna headless kitara, ki omogoča stabilno uglaševanje, dobro ergonomijo, kakovosten zvok in estetsko dovršen videz. Projekt mi je omogočil poglobljeno razumevanje konstrukcije električnih kitar in razvoj praktičnih veščin, ki jih bom lahko uporabil tudi pri prihodnjih projektih, kjer vidim možnosti za nadaljnje izboljšave v dizajnu, izbiri materialov in optimizaciji elektronike.
Več-osni navijalec za avtomatske ure
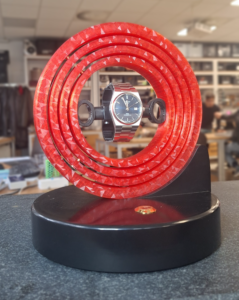
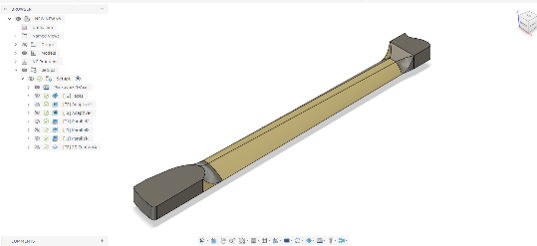
Navijalci avtomatskih ur so naprave, namenjene ohranjanju delovanja mehanskih ur, kadar te niso nošene. Avtomatski mehanizem, ki temelji na principu vrtenja rotorja za navijanje vzmeti, zahteva periodično gibanje za vzdrževanje rezervne energije. Če ura miruje, se vzmet izprazni, kar vodi do zaustavitve
mehanizma. Pri urah, ki prikazujejo š datum, dan v tednu, mesec, lunine mene ali minute repeater je zaustavitev velik problem, saj ponovna nastavitev potrebuje veliko časa. Navijalci ur simulirajo naravno gibanje zapestja, s čimer navijajo ure in hkrati skrbijo za enakomerno mazanje mehanizma. Razvoj in izdelava večosnega navijalca ur predstavlja nadgradnjo klasičnih enoosnih sistemov, saj omogoča bolj kompleksno gibanje in bolj realistično simulacijo gibanja zapestja. Projekt sva razdelila na tri sklope: razvoj mehanskih delov, razvoj krmilja in izboljšava vizualne podobe navijalca.
Obroče sva najprej porezkala iz wenge lesa na CNC frezarju, ampak je po nekaj dneh les začel naključno pokati zaradi sproščanja zaostalih napetosti in spremembe v vlagi, zato sva še ene obroče pofrezala iz jesena. Imela sva še nekaj problemov z vrtanjem lukenj, zato sva na koncu vse obroče natisnila na 3D tiskalniku. Puše sva postružila iz brona, za gladko gibanje pa poskrbijo ležaji. Podstavek sva konstruirala tako, da je v delu z motorčkom čim manjši. Zaradi tega sva zobnike in motor sestavljala s pincetami. Razvila sva tudi mehanizem za vpenjanje ure, ki ima na sredini vzmet, ob strani pa še vijak, da se lahko
ura pritegne. Vse mehanske dele sva natisnila iz ASA.
Za delovanje navijalca sva uporabila NEMA 11 koračni motor in TMC2209 gonilnik, za lažjo namestitev pa še A4988 expansion board, vse skupaj krmiliva z arduino nano krmilnikom. Za nižanje napetosti sva v vezje dodala 5V DC-DC zniževalni pretvornik. Za napajanje uporabljava univerzalni 12V napajalnik, za vklop pa tipko na sprednji strani navijalca. Navijalec je programiran tako, da se 10 minut vrti, nato pa 10 minut miruje, in potem se cikel ponovi še 2-krat.
Lesene obroče sva želela uporabiti zaradi lepega izgleda letnic in vzorcev v lesu, ampak ker nama to žal ni uspelo, sva tiskala naslednje verzije iz PLA z lesnimi vlakni in iz transparentnega PETG. Črne dele mehanizma za vpenjanje ure in podstavka sva gladila s hlapi acetona, kar jim je dalo sijajni videz. Bronaste
puše in zlata tipka so navijalec naredile še bolj ”premium”.
Izdelava karboneske ojačitve za avto
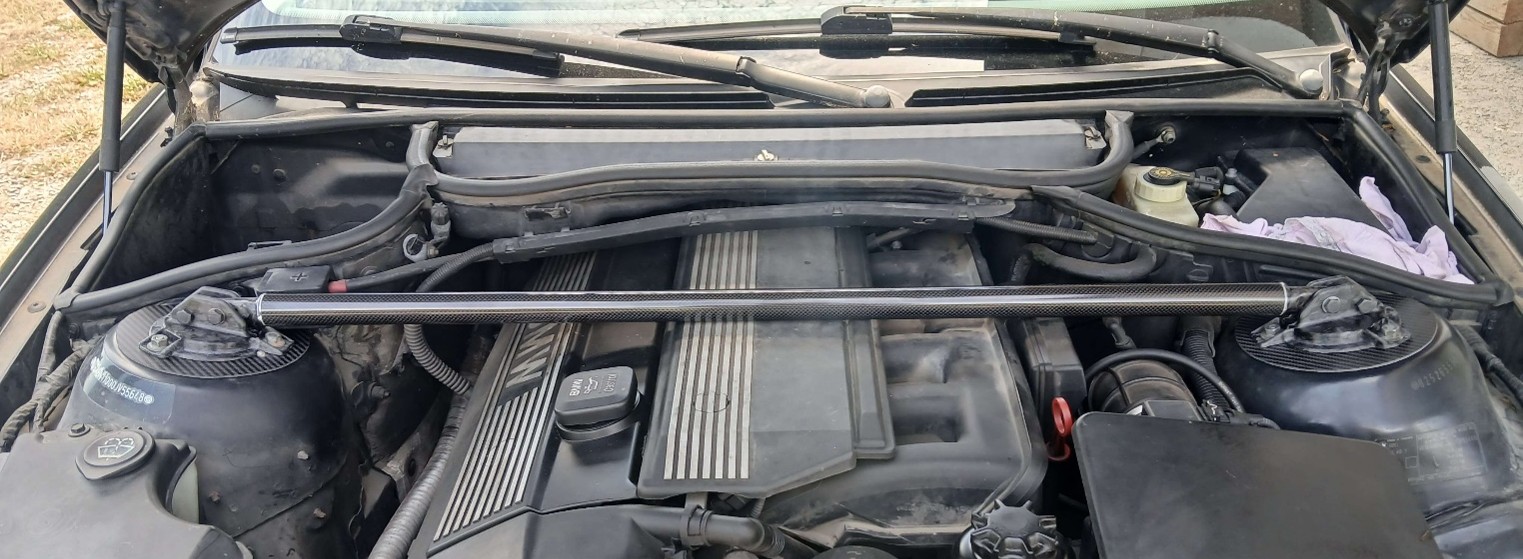
Projekt je obsegal načrtovanje in izdelavo karbonske ojačitve za avto. Ojačitev je pritrjena na sprednje vpetje amortizerjev. To omogoča boljši prenos sile med zavijanje in višjo togost šasije. Karbon oz. ogljikova vlakna so bila izbrana zaradi velike nosilnosti in togosti glede na težo izdelka. Glavna uporabljena tehnika izdelave je bila »forged carbon«, saj omogoča izdelavo kompleksnih geometrij, ki jih ne bi morali izdelati s standardnimi tehnikami gradnje. Kalupi so bili več delni in 3D printani iz ASA filamenta. Posamezni deli so bili postavljeni na pravilne pozicije s pomočjo vijakov.
Glavni del nosilca je bil izdelan iz karbonske cevi. Za boljšo porazdelitev sil iz šasije na ojačitev so bile izdelane plošče iz 3mm karbonske plate, katero se je odrezalo na pravilno obliko z Dremlom s pomočjo šablon. Končna obdelava in popravki so potekali na avtu.
Med izdelavo projekta sem poglobil svoje znanje izdelave izdelkov iz ogljikovih vlaken in hitrega prototipiranja med načrtovanjem končne geometrije izdelka.
Vodja ekipe: Uroš Brajnik
Klimatizirana omara za hranjenje občutljivih artefaktov
Hangboard -deska za trening prstov
Mobilna terenska postaja za polnjenje LiPo baterij
Izdelava lastne plazemske mize za razrez pločevine
Dizajniranje in izdelava 1/5 avtomobila na daljinsko vodenje
Dizajniranje in izdelava vretena za cnc rezkalni stroj
CNC stroj za brušenje nožev (Prototip)
Razvoj merilnega sistema za zajem, dekodiranje, pretvorbo in analizo signalov TPMS senzorjev.
LesKam - plezalni oprimek iz kamna in lesa
Cilj projekta je bil najti čim bolj učinkovit način za izdelavo lesenih in kamnitih plezalnih oprimkov.
Na domači plezalni steni so bili doslej nameščeni le oprimki iz umetne mase. Zaradi lažjega prehoda na plezanje v naravni skali, sva želela ustvariti podobno podlago tudi doma. Prednosti so večji delež uporabe naravnih materialov, možnost izdelave oprimka v domači delavnici in drugačen videz, ki ni klasičen.
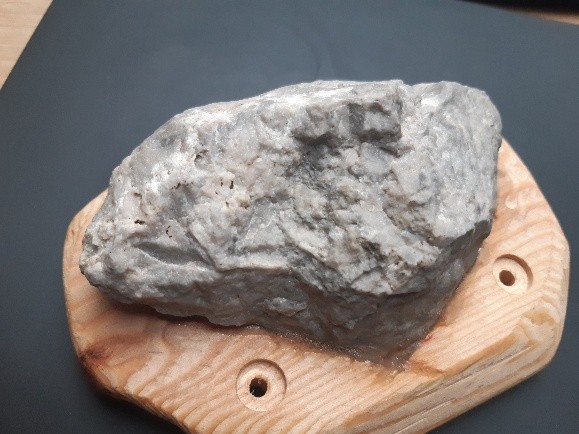
Odločila sva se za dva različna pristopa k ustvarjanju lastnih oprimkov. Tip 1 je poglobitev lesene deske v katero vlit epoksi drži vanjo položen kamen. Na ta način nastane večji oprimek, ki ga lahko primemo s celo roko. Drugi pristop pa vključuje združevanje lesa in kamna le prek ene stranice. Izdelek je vrsta oprimka, ki ga držimo le s konicami prstov. Poleg različnih metod sva preizkušala tudi različne vrste kamnin – sedimentne, metamorfne in magmatske.
Skupno sva tekom semestra izdelala 8 oprimkov, v prihodnje pa načrtuje iz preostanka epoksi smole izdelati še precej več. Cilj tekom semestra je bil predvsem izpopolnjevanje postopka izdelave, da bi zmanjšala verjetnost za napake v izdelku in pridobila na estetiki.
Običajen postopek izdelave oprimka tipa 1 je bil sledeč. Izbira primernega kamna, ki ima eno stranico zadosti ravno. Nato sva izbrano leseno desko debeline 2,5 cm izdolbla v obliki, da je ravna stranica kamna prilegala na dno vsaj 1 cm globoke izdolbine. Premazala sva jo s tanko plastjo epoksi smole in pustila, da se je posušila. Ta korak omogoči, da med procesom lepljenja epoksi ne difundira v okoliški les. Lepiva na način, da v izdolbino, ki je že oplaščena s strjeno z epoksi smolo, vlijeva zadostno količino svežega in vanj postaviva kamen. Pustiva, da se na ravni podlagi en dan suši pri sobni temperaturi. Nato glede na položaj predvidenih izvrtin za pritrditev obreževa odvečen del deske, zbrusiva robove in preveriva izgled izdelka. Za konec zvrtava še 4 skoznje luknje in prostor za podložko. V steno ga pritrdiva z samozareznimi lesnimi vijaki.
Oprimek tipa 2 je manjši in lažji. Izdelavo začneva z izbiro podobno velikih kosov lesa in kamna. nato preveriva, ali stranici, ki ju želim spojiti, dobro nalegata. Les premaževa s plastjo epoksija. Ko se posuši položiva leseni kos in kos kamna na mizo, da sta stični površini skupaj in navpično. Nato s plastelinom zatesniva špranjo med njima in pustiva odprt le zgornji rob od koder se vliva epoksi smolo. Po sušenju sledi končna obdelava lesa z brusnim papirjem. V leseni del zvrtava še 2 skoznji luknji in prostor za podložko. Na steno se ga pritrdi s samozareznim lesnim vijakom
Naučila sva se, da je pred lepljenjem dobro les na stičnih površinah premazati z epoksi smolo in ga na ta način impregnirati. Kamnine morajo biti brez vidnih prelomov, saj pri ponavljajočih obremenitvah najraje počijo prav tam. Vse vrste kamnin so se izkazale za primerne. Le magmatske in metamorfne je težje mehansko obdelovati, zato jih raje pustiva v izvorni obliki.
Izboljšava, ki jo bova uvedla v prihodnje, je razplinjenje smole pred postopkom lepljenja, da se bova izognila mehurčkom na površini.
Že odkar so bili izdelani prvi kosi, poteka testiranje cikličnega utrujanja izdelka s tem, da redno plezava po njih. Do dneva pisanja tega poročila, se je zlomil le kamen, ki je imel že pred montažo zelo dobro vidno razpoko. Hvaležna sva, da nama je Peskovnik s podporo donatorjev omogočil izvedbo projekta.
Izdelava plezalnih oprimkov s pomočjo tehnike wet layup in forged carbon
Študenta prvega in drugega letnika Fakultete za strojništvo UL sta si v zimskem semestru 2025 zadala izdelavo plezalnih oprimkov iz kompozitnih materialov. Vodja projekta Anej Zaletelj in Bor Knap, ki oba trenirata plezanje, sta si pri tem pomagala z opremo in finančno podporo, ki jima jo je ponudil Peskovnik, odprti laboratorij Fakultete za strojništvo. Njun namen je bil ustvariti klasične plezalne oprimke za uporabo pri dvoranskem plezanju, ki pa bi bili veliko lažji od komercialnih.
Projekta sta se lotila postopoma. Za osnovo in inspiracijo sta črpala ideje in proporce iz oprimkov, ki sta jih našla v plezalnici. Željene oblike sta nato zmodelirala v programu SolidWorks, na njihovi osnovi pa še kalupe potrebne za realizacijo izdelkov.
Izdelave kalupov se je skupina lotila na dva načina. Nekatere sta natisnila z uporabo 3D-tiskalikov na voljo v Peskovniku, drugi del pa sta naredila iz lesa na CNC rezkalnem stroju. Pred nadaljevanjem sta vse kalupe laminirala s premazom iz epoksi smole, ki sta jo uporabila tudi pri nadaljnjih korakih. S tem sta upala, da se kompoziti ne bodo premočno prilepili na sam kalup.
Polaščen kompozitni material je bil karbon, ki sta ga pri projektu uporabila z dvema tehnikama, wet layup in forged carbon. Oprimke večjih dimenzij sta se lotevala s prvo metodo, pri kateri sta v kalup pritisnila tanek sloj že spletenih karbonskih vlaken, jih premazala z epoksi smolo in čezenj pritisnila nov sloj. Postopek se ponavlja dokler nanos ne doseže željene debeline, ki pa je bila odvisna od velikosti delanega oprimka. Slojev je bilo navadno med 10 in 20, z občasnimi dodatnimi vmesnimi sloji steklenih vlaken, ki so služili proti prekomerni porabi karbonskih vlaken. Po končanju nanosa se je kalup zaprl z ustrezno oblikovanim drugim kosom, ki je poskrbel za enakomerno debelino produkta po celotni dolžini.
Tehnika forged carbon je bila priročna pri manjših dimenzijah. Tu kalupi niso imeli ustrezno oblikovanega negativa ampak so bili pritisnjeni kar ob ravno podlago. Notranjost kalupa je bila do vrha napolnjena z mešanico natrganih karbonskih vlaken, karbonskega prahu in epoksi smole.
Po 24 urah sušenja, je skupina polizdelke vzela iz kalupov in jim je obrezala ter zbrusila neželene robove in nepravilnosti. Sledilo je nanašanje abraziva, ki je poskrbel, da so oprimki bili dovolj hrapavi za zanesljivo držanje z roko brez drsenja. Abraziv, ki je droben kristalen prah, se je nanesel na dodaten premaz smole dodane na površino. Ta se je dodal na samo določen del vsakega oprimka, saj sta študenta želela, da so oprimki uporabni samo pri določenih kotih prijema. Postranski razlog je bil tudi, da se struktura kompozitnih vlaken ni videla na lokacijah nanosa, ona pa sta želela izgled vsaj delno ohraniti.
Po ponovnem sušenju so bili oprimki nared za uporabo. Na plezalno steno se jih pritrdi kar s klasičnimi lesnimi vijaki, saj je njihov material dovolj trpežen. Nekateri so že v aktivni uporabi na njuni domači plezalni steni. Projekt je dosegli glavni zastavljeni cilj, kar je manjša teža posameznega kosa. Oprimki izdelani z uporabo tehnike forged carbon so bili v povprečju dvakrat lažji od primerljivih klasičnih, tisti izdelani z uporabo wet layup pa okoli štirikrat.
V praksi bi bili taki oprimki najbolj uporabni pri dvoranskem plezanju v višino. Na stenah visokih tudi čez dvajset metrov se pogosto uporabi tudi čez 40 plezalnih oprimkov. Ker pa imajo klasični oprimki veliko težo, je dvigovanje le teh včasih mučno delo. Njuni oprimki bi lahko ta problem zmanjšali z novim pristopom , ki ga še nista zasledila na trgu. Omogočili bi tako lažje in hitrejše, kot pa tudi varnejše postavljanje plezalnih smeri ter s tem zmanjšali tveganja katerim so izpostavljeni plezalci.
Glavna slabost njunega pristopa je sam strošek izdelave in uporaba relativno dragih materialov za to industrijo. Vsak kompozitni oprimek vsebuje večkratnik cene klasičnega oprimka že samo v uporabljenem materialu, kar bi predstavljalo glavno oviro za potrošnike.
Za podporo, opremo in svetovanje se oba študenta še enkrat zahvaljujeta vsem donatorjem in pa fakulteti sami, da so omogočili izvedbo takega projekta.
Peč za kompozite
1. UVOD
V delavnici ekipe Formula Student Ljubljana se kompozitni deli uporabljajo za izdelavo šasije, baterije in aerodinamičnih komponent. Proces izdelave kompozitov zahteva kontrolirano temperaturno utrjevanje (curing), ki je ključno za doseganje ustreznih mehanskih lastnosti materiala.
Do sedaj je bilo utrjevanje kompozitnih izdelkov izvedeno pri zunanjem sponzorju, ki razpolaga z industrijsko pečjo. Takšen način dela je predstavljal več omejitev:
• logistična odvisnost od razpoložljivosti sponzorja,
• časovne zamude pri razvoju komponent,
• dodatno tveganje poškodb med transportom,
• omejena možnost iterativnega razvoja (hitri prototipi).
Zaradi potrebe po večji fleksibilnosti in neodvisnosti je bila sprejeta odločitev o razvoju lastne peči za utrjevanje kompozitov, ki bi bila nameščena neposredno v delavnici.
2. PROSTORSKE OMEJITVE IN ZAHTEVE
Delavnica ima zelo omejen razpoložljiv prostor, zato je bilo potrebno zasnovo prilagoditi obstoječi postavitvi. Po analizi razpoložljivih površin smo se odločili, da se peč namesti pod obstoječo strojno mizo, ki se nahaja nasproti mize za delo s kompoziti.
Takšna postavitev omogoča:
• optimalno izrabo prostora,
• neposredno bližino delovne površine za delo s prepregom,
• zmanjšanje prenosa svežih laminatov,
• boljšo organizacijo delovnega procesa.
Dimenzije peči so bile zato omejene z:
• višino prostora pod mizo,
• globino konstrukcije,
• možnostjo dostopa za nalaganje komponent.
3. KONCEPTUALNA ZASNOVA
Po definiranju prostorskih in funkcionalnih zahtev je sledila faza konceptualnega načrtovanja.
Za 3D modeliranje in konstrukcijsko zasnovo je bil uporabljen programski paket SolidWorks
V okolju SolidWorks smo izdelali:
• 3D model ohišja,
• konstrukcijo nosilnega okvirja,
• postavitev grelnih elementov,
• predvideno izolacijsko plast,
• model vratnega mehanizma,
• osnovni sestav celotnega sistema.
Modeliranje je omogočilo:
• preverjanje dimenzijskih omejitev,
• optimizacijo notranjega volumna,
• določitev debeline izolacije,
• pripravo tehničnih risb za izdelavo.
Slika 1: PRVA ITERACIJA OHIŠJA
Slika 2: DRUGA ITERACIJA OHIŠJA
Slika 3: TRETJA ITERACIJA OHIŠJA
4. IZDELAVA – STROJNIŠKI DEL
Po zaključeni fazi načrtovanja v programskem okolju SolidWorks je sledila faza dejanske izdelave konstrukcije v profesionalni delavnici, kjer je bila zagotovljena ustrezna oprema za obdelavo kovin ter natančna izdelava posameznih komponent.
4.1 Izdelava okvirja
Nosilni okvir peči predstavlja osnovno konstrukcijsko ogrodje, ki zagotavlja:
• mehansko stabilnost,
• nosilnost notranje komore,
• odpornost proti temperaturnim deformacijam,
• togost celotnega sistema.
Okvir je bil izdelan iz jeklenih profilov, razrezanih na mero v skladu s tehnično dokumentacijo. Sledilo je:
• točkovno spajanje elementov,
• kontrola pravokotnosti konstrukcije,
• končno varjenje spojev,
• mehanska obdelava zvarov (čiščenje, brušenje).
Posebna pozornost je bila namenjena zagotavljanju dimenzijske natančnosti, saj mora notranja komora omogočati pravilno naleganje izolacije ter pločevinastih oblog.
4.2 Izdelava pločevinastega ohišja
Po izdelavi ogrodja je sledila priprava notranje in zunanje pločevine.
V profesionalni delavnici je bilo izvedeno:
• varjenje okvirja
• CNC razrez pločevine na predpisane dimenzije,
• krivljenje pločevine glede na 3D model,
• priprava odprtin za montažo grelcev in električnih priključkov.
Notranja obloga
Notranja pločevina tvori komoro, v kateri poteka proces utrjevanja kompozitov. Po pripravi elementov je sledilo:
• pozicioniranje pločevine znotraj okvirja,
• mehansko spajanje s kovičenjem,
• kontrola naleganja in ravnosti površin.
Uporaba kovičenja namesto varjenja je zmanjšala lokalne toplotne deformacije in omogočila enostavnejšo zamenjavo posameznih segmentov v primeru poškodb.
Slika 4: VARJENJE OKVIRJA
Slika 5: ODREZ PLOČEVINE
Slika 6: NAMEŠČANJE NOTRANJE PLOČEVINE
4.3 Vgradnja toplotne izolacije
Med notranjo in zunanjo oblogo je bila nameščena toplotna izolacija iz kamene volne.
Kamena volna je bila izbrana zaradi:
• visoke temperaturne obstojnosti,
• nizke toplotne prevodnosti,
• negorljivosti,
• dobre dimenzijske stabilnosti.
Izolacija je bila:
• natančno razrezana na dimenzije medprofilnih prostorov,
• vstavljena brez zračnih rež,
• mehansko stabilizirana pred zapiranjem zunanje obloge.
Ustrezna izolacija je ključna za:
• zmanjšanje toplotnih izgub,
• energetsko učinkovitost,
• stabilnost temperature v komori,
• zaščito zunanje površine pred pregrevanjem.
Slika 7: NAMEŠČANJE VOLNE
4.4 Montaža zunanje obloge
Po vgradnji izolacije je sledilo zapiranje konstrukcije z zunanjo pločevino.
Postopek je vključeval:
• poravnavo zunanjih panelov,
• kovičenje na nosilni okvir,
• mehansko utrditev spojev,
• pripravo površine za zaščitni nanos.
Zunanja obloga zagotavlja:
• mehansko zaščito izolacije,
• estetski videz,
• dodatno konstrukcijsko togost.
Slika 8: IZGLED PEČI Z ZUNANJO OBLOGO
4.5 Površinska zaščita
Po zaključeni mehanski sestavi je bila izvedena površinska obdelava.
Celotna konstrukcija (zunanjost in notranjost) je bila premazana s termično odporno barvo, ki omogoča:
• odpornost na povišane temperature,
• zaščito proti koroziji,
• daljšo življenjsko dobo konstrukcije,
• lažje čiščenje notranje komore.
Barvanje je bilo izvedeno v več slojih, z upoštevanjem časa sušenja med nanosi.
Slika 9: BARVANJE ZUNANJOSTI
Slika 10: BARVANJE NOTRANJOSTI
4.6 Montaža grelnih elementov
Po zaključeni mehanski konstrukciji je sledila integracija ogrevalnega sistema.
Postopek je vključeval:
• mehansko pritrditev grelcev na notranjo konstrukcijo,
• zagotovitev ustreznih odmikov od sten,
• pripravo prehodov za električne vodnike,
• zaščito priključkov pred mehanskimi poškodbami.
Posebna pozornost je bila namenjena enakomerni porazdelitvi toplote v komori, saj nehomogeno ogrevanje lahko povzroči:
• neenakomerno utrjevanje kompozita,
• notranje napetosti,
• degradacijo mehanskih lastnosti.
Slika 11: MONTAŽA GRELCEV
4.7 Namestitev elektro omarice
Na zunanjo stran konstrukcije je bila nameščena elektro omarica z že montiranimi električnimi komponentami (regulator, varovalke, kontaktorji, stikala).
Omarica je bila:
• mehansko pritrjena na nosilno konstrukcijo,
• zaščitena pred mehanskimi vplivi,
• pozicionirana za enostaven dostop uporabnika.
Takšna modularna izvedba omogoča:
• lažje vzdrževanje,
• boljšo varnost,
• enostavno nadgradnjo sistema.
Slika 12: ELEKTRO OMARICA ZA PEČ
5. KRMILNI SISTEM IN NADZOR TEMPERATUR
Za zagotavljanje ponovljivega in kontroliranega procesa utrjevanja kompozitnih materialov je bil razvit lasten krmilni sistem, ki omogoča natančno regulacijo temperature v peči ter nadzor nad delovanjem grelnih elementov in ventilatorjev.
Cilji krmilnega sistema so bili:
• stabilno vzdrževanje nastavljene temperature,
• enakomerna porazdelitev toplote v komori,
• zaščita sistema pred pregrevanjem,
• možnost nastavljanja temperaturnih ciklov,
• enostavna uporaba v delavniškem okolju.
5.1 Arhitektura sistema
Krmilni sistem je sestavljen iz:
• mikrokrmilniške enote,
• temperaturnih senzorjev v notranjosti peči,
• močnostnega dela za krmiljenje grelcev,
• ventilatorjev za prisilno konvekcijo,
• varnostnih elementov (varovalke, temperaturna zaščita),
• uporabniškega vmesnika.
Sistem je razdeljen na:
Nizkonapetostni del
• senzorji temperature,
• logika krmiljenja,
• signalni vodi.
Močnostni del
• napajanje grelcev,
• krmiljenje ventilatorjev,
• zaščitne komponente.
Takšna ločitev zmanjšuje elektromagnetne motnje in povečuje varnost sistema.
5.2 Merjenje temperature
Temperatura v peči se meri s temperaturnimi senzorji, nameščenimi na več mestih v komori, kar omogoča:
• spremljanje homogenosti temperature,
• preprečevanje lokalnih pregrevanj,
• bolj natančno regulacijo.
Senzorji so nameščeni:
• v bližini grelnih elementov,
• v sredini komore,
• v območju pričakovane pozicije kompozitnega izdelka.
Večtočkovno merjenje omogoča bolj realno oceno dejanske procesne temperature.
5.3 Regulacija temperature
Za regulacijo temperature je implementiran regulacijski algoritem, ki prilagaja moč grelcev glede na odstopanje med:
• izmerjeno temperaturo
• nastavljeno referenčno temperaturo
Regulacija temelji na principu povratne zanke (closed-loop control).
Delovanje sistema:
1. Senzor izmeri temperaturo.
2. Mikrokrmilnik primerja vrednost z nastavljeno temperaturo.
3. Izračuna korekcijo.
4. Preko močnostnega dela vključi ali modulira delovanje grelcev.
5. Ventilatorji zagotavljajo enakomerno porazdelitev toplote.
Tak način regulacije omogoča:
• majhna temperaturna nihanja,
• hitro doseganje ciljne temperature,
• stabilnost med dolgotrajnimi cikli utrjevanja.
5.4 Krmiljenje ventilatorjev
Ventilatorji imajo ključno vlogo pri:
• zmanjševanju temperaturnih gradientov,
• izboljšanju toplotne izmenjave,
• povečanju učinkovitosti ogrevanja.
Krmilno vezje omogoča:
• sinhronizirano delovanje z grelci,
• možnost neprekinjenega delovanja med celotnim ciklom,
• zaščitni izklop v primeru napake.
Prisilna konvekcija bistveno izboljša kakovost utrjevanja kompozitnih materialov.
5.5 Programiranje krmilnika
Programska logika sistema je bila razvita v programskem jeziku C++.
Programska struktura vključuje:
• inicializacijo senzorjev,
• zajem podatkov o temperaturi,
• filtriranje meritev,
• izračun regulacijskega signala,
• upravljanje izhodov (grelci, ventilatorji),
• varnostne pogoje (maksimalna temperatura, napake senzorjev).
Prednosti uporabe C++:
• visoka fleksibilnost,
• možnost nadgradnje funkcionalnosti,
• enostavno dodajanje novih temperaturnih profilov,
• prilagodljivost za različne materiale.
Program omogoča implementacijo različnih temperaturnih ciklov, npr.:
• kontroliran dvig temperature (ramp),
• vzdrževanje temperature (soak),
• postopno ohlajanje.
Takšen pristop je posebej pomemben pri utrjevanju epoksidnih sistemov, kjer prehiter temperaturni dvig lahko povzroči notranje napetosti ali nepopolno polimerizacijo.
5.6 Varnostni mehanizmi
V sistem so bili vključeni naslednji varnostni elementi:
• maksimalna dovoljena temperatura (hard limit),
• samodejni izklop ob odpovedi senzorja,
• zaščita pred pregrevanjem elektro omarice,
• ločitev signalnih in močnostnih vodov,
• ustrezno dimenzionirane varovalke.
Varnost je bila ena ključnih prioritet pri razvoju sistema, saj gre za napravo z visokimi temperaturami in večjo električno močjo.
Slika 13: PRIMER MONTAŽE ENEGA SENZORJA TEMEPRATURE
5.7 Del kode za regulacijo parametrov:
#pragma once
#include <Arduino.h>
#include “profile.hpp”
#include “control.hpp”
#include “heater.hpp”
#include “safety.hpp”
enum class PecState : uint8_t {
IDLE,
RAMP,
HOLD,
COOL_DOWN,
ERROR
};
struct PecInputs {
float T_meas; //measured temp
bool start_cmd; //start button / serial cmd
bool stop_cmd; //stop button / serial cmd
bool reset_cmd; //reset error
uint32_t now_ms; //millis()
};
struct PecOutputs {
float T_set; //setpoint
float power_pct; //0..100 procentov
bool heater_on; //on/off
bool fans_on; //za ventilatorje
PecState state;
};
class PecKA {
public:
PecKA(TempProfile& profile,
PIController& pi,
HeaterWindow& window,
SafetyGuard& safety)
: profile_(profile), pi_(pi), window_(window), safety_(safety) {}
void resetToIdle(float startTempC) {
state_ = PecState::IDLE;
T_set_ = startTempC;
power_pct_ = 0.0f;
hold_start_ms_ = 0;
profile_.reset(startTempC);
pi_.reset();
}
PecOutputs update(const PecInputs& in, float control_dt_s) {
PecOutputs out{};
out.state = state_;
//ustavi
if (in.stop_cmd) {
state_ = PecState::IDLE;
power_pct_ = 0.0f;
}
if (!safety_.okToHeat(in.T_meas)) {
state_ = PecState::ERROR;
power_pct_ = 0.0f;
}
// ERROR handler-samo resetiraj, naceloma nebo errorov al
if (state_ == PecState::ERROR) {
if (in.reset_cmd) {
resetToIdle(in.T_meas);
}
T_set_ = in.T_meas;
power_pct_ = 0.0f;
out.T_set = T_set_;
out.power_pct = power_pct_;
out.heater_on = false;
out.state = state_;
out.fans_on = true;
return out;
}
switch (state_) {
case PecState::IDLE: {
out.fans_on = false;
//ugasni grelce
power_pct_ = 0.0f;
T_set_ = in.T_meas;
if (in.start_cmd) {
profile_.reset(in.T_meas);
pi_.reset();
state_ = PecState::RAMP;
}
} break;
//rampa
case PecState::RAMP: {
out.fans_on = true;
T_set_ = profile_.update(control_dt_s);
power_pct_ = pi_.update(T_set_, in.T_meas, control_dt_s);
//ko je do 2stopinji blizu gres v hold
if (profile_.done() && fabsf(in.T_meas – T_set_) < 2.0f) {
state_ = PecState::HOLD;
hold_start_ms_ = in.now_ms;
}
} break;
case PecState::HOLD: {
out.fans_on = true;
T_set_ = 150.0f;
power_pct_ = pi_.update(T_set_, in.T_meas, control_dt_s);
//kolko casa naj holda
const uint32_t HOLD_MS = 1UL * 60UL * 1000UL;//1min
if (hold_start_ms_ != 0 && (in.now_ms – hold_start_ms_) >= HOLD_MS) {
state_ = PecState::COOL_DOWN;
power_pct_ = 0.0f;
}
} break;
case PecState::COOL_DOWN: {
out.fans_on = true;
power_pct_ = 0.0f;
T_set_ = in.T_meas;
//ko se ohladi na tipo 50stopinj je good?
if (in.T_meas < 50.0f) {
state_ = PecState::IDLE;
}
} break;
default: break;
}
bool heater_on = window_.computeOn(in.now_ms, power_pct_);
out.T_set = T_set_;
out.power_pct = power_pct_;
out.heater_on = heater_on;
out.state = state_;
return out;
}
private:
TempProfile& profile_;
PIController& pi_;
HeaterWindow& window_;
SafetyGuard& safety_;
PecState state_ = PecState::IDLE;
float T_set_ = 25.0f;
float power_pct_ = 0.0f;
uint32_t hold_start_ms_ = 0;
};
6. SKLEPI IN NADGRADNJE
Izdelava peči za utrjevanje kompozitnih materialov je predstavljala pomemben infrastrukturni in razvojni korak za delavnico ekipe Formula Student Ljubljana. Glavni cilj projekta je bil zagotoviti lastno rešitev za temperaturno obdelavo kompozitnih komponent, s čimer bi zmanjšali odvisnost od zunanjega sponzorja in optimizirali razvojni proces. Z namestitvijo peči neposredno v delavnici, pod obstoječo strojno mizo, smo učinkovito izkoristili omejen prostor ter omogočili neposredno povezavo med procesom laminacije in procesom utrjevanja. S tem se je bistveno skrajšal čas izdelave komponent, zmanjšala logistična kompleksnost in povečala fleksibilnost pri prototipiranju.
Projekt nam je omogočil poglobljeno razumevanje mehanske zasnove toplotnih komor, vpliva izolacije na energetsko učinkovitost ter pomena enakomerne porazdelitve temperature v notranjosti peči. Posebej pomembna izkušnja je bila integracija krmilnega sistema z lastnim krmilnim vezjem in regulacijo temperature,
programirano v jeziku C++, kar je omogočilo natančno vodenje temperaturnih ciklov. S tem smo pridobili praktično znanje s področja regulacije, močnostne elektronike in sistemskega povezovanja mehanskega ter električnega dela naprave.
Kljub uspešni izvedbi smo skozi proces izdelave prepoznali tudi možnosti za izboljšave. V prihodnje bi več pozornosti namenili zmanjševanju toplotnih mostov, predvsem na stikih kovinskih profilov in pri konstrukciji vrat, saj ti vplivajo na povečane toplotne izgube in lokalne temperaturne razlike. Prav tako bi dodatno izboljšali tesnjenje vrat in vseh prehodov kablov ter priključkov, saj je stabilnost temperature v veliki meri odvisna od omejevanja nekontroliranega pretoka zraka. Uporaba kakovostnejših visokotemperaturnih tesnil in optimizirana konstrukcija zapiralnega mehanizma bi še izboljšala energetsko učinkovitost in ponovljivost procesa utrjevanja.
Pomembna nadgradnja sistema je bila tudi integracija možnosti vakuumskega sistema za uporabo vakuum vreče, kar omogoča boljšo konsolidacijo laminata, zmanjšanje vsebnosti zraka v strukturi ter izboljšanje mehanskih lastnosti končnega izdelka. S tem peč ne predstavlja zgolj ogrevalne komore, temveč celovit sistem za kontrolirano izdelavo kompozitnih komponent.
Projekt je uspešno izpolnil zastavljene cilje in predstavlja trajno izboljšavo delavnice. Poleg funkcionalne naprave smo kot ekipa pridobili dragocene inženirske izkušnje na področju načrtovanja, izdelave, regulacije in optimizacije toplotnih sistemov, kar bo pomembno vplivalo na prihodnje projekte in nadaljnji razvoj kompozitnih komponent.
Testirna postaja za elektromotorje DTI
1 Uvod
V ekipi Superior Engineering – formula student team Ljubljana smo se v sezoni 2024/2025
odličili, da bomo po 6 sezonah dirkanja z električno formulo na zadnji pogon prešli na
zasnovo in izdelavo električne formule, ki bo imela pogon na vsa 4 kolesa. Motor in reduktor
sta po novem nameščena v platišču gume (angl. in-wheel). Zaradi tega smo morali
poiskati nove motorje, ki bi ustrezali tako dimenzijskim kot zmogljivostnim zahtevam naše
formule. Prejeli smo ponudbo od podjetja DTI in se odločili za sodelovanje z njimi.
Ker je DTI razmeroma mlado podjetje, njihovi motorji, ki jih nameravamo uporabiti,
še niso bili temeljito preizkušeni. Lanska sezona nam je dala kar nekaj uporabnih podatkov,
za katere smo se odločili, da jih letos želimo potestirati, preveriti in izboljšati
pomanjkljivosti. Po dogovoru z laboratorijem Peskovnik, nekaj našimi sponzorji in Laboratorijem
za električne stroje s fakultete za elektrotehniko smo začeli z načrtovanjem
testirne postaje za elektromotorje proizvajalca DTI.
2 Zahteve
Za pravilno testiranje elektromotorjev in reduktorjev mora testirna postaja izpolniti naslednje
pogoje:
• zmožnost testiranja elektromotorjev z reduktorjem in brez njega,
• zaviranje elektromotorjev za doseganje željenih navorov,
• enostavna sestavljivost in razstavljivost,
• možnost montaže različnih konfiguracij (z reduktorjem ali brez),
• prilagodljivost za prihodnje sestave pogonskega sklopa,
• testiranje z merilcem navora in brez njega,
Testirna postaja mora zdržati najvišje navore, ki nastanejo z uporabo reduktorja in
najvišje vrtljaje brez reduktorja. Najvišji navor je maksimalni navor motorja, pomnožen
s prestavnim razmerjem reduktorja:
31,6 Nm · 14 = 442,4 Nm
Za najvišje vrtljaje smo upoštevali maksimalne vrtljaje, ki jih razvije elektromotor
DTI. Ti znašajo 20 000 rpm.
3 Koncept in zasnova
Po določitvi zahtev je sledila faza konceptualnega načrtovanja. Oblikovali smo 3D-model
konstrukcije v programu SolidWorks, s katerim smo zagotovili skladnost posameznih delov,
preverili sestavljivost sestava in določili vse spojne elemente.
3.1 Pozicionirni sistem
Zasnovali smo pozicionirni sistem za reduktor, ki ga je mogoče premikati v dveh koordinatnih
smereh, da čim natančneje poravnamo osi reduktorja in zaviralnega motorja. Poleg
tega bomo za kompenzacijo manjših napak v sistem vključili tudi sklopko.
3
3.2 Breme
Za zaviralni motor smo izbrali motor podjetja Emrax, model 188, ki smo ga uporabljali
na prejšnjih različicah električnega dirkalnka. Motor bo hkrati služil kot merilni sistem
v konfiguraciji brez merilca navora. Njegove specifikacije so nam dobro poznane in bodo
osnova za merjenje ter analizo podatkov.
3.3 Varnost
Varnost smo zagotovili z vključitvijo razpršitvenega ščita (scattershield). Pri njegovi
zasnovi smo upoštevali varnostni pravilnik tekmovanja Formula Student. Celotna komora
bo med testiranjem zaprta z 2 mm debelo nerjavnoo pločevino z izrezi za kabel merilnika
navora ter s pleksi okenci na obeh straneh za vizualno opazovanje delovanja. Pleksi steklo
bo zadoščalo predpisanim varnostnim standardom.
Poleg tega bo sistem opremljen z mehansko zavoro na reduktorju, ki bo v primeru
nenormalnega delovanja zagotavljala nujno ustavitev.
4 Opazovani parametri
Parametri ki nas najbolj zanimajo pri motorju so njegova karakterisktika, torej kako se
navor spreminja z vrtljajii in z močjo, njegov izkoristek pri različnih navorih, obratih
in močeh in izkoristek ter obnašanje samega reduktorja. Testirali bomo tudi segrevanje
motorjev pri različnih vrtljajih za dimenzioniranje hladilnega sistema ali morebiten dizajn
zračnega hlajenja motorjev.
Nekaj podatkov smo dobili od proizvajalca, prikazani spodaj:
Tabela 1: Motor peak and nominal specifications.
F-MOT Unit
Peak Torque 31,6 Nm
Peak Current 85 Arms
Maximum Speed 20.000 rpm
Peak Power 35 kW
Nominal Torque 11,1 Nm
Nominal Current 22,6 Arms
Nominal Speed 13250 rpm
Nominal Power 15,4 kW
4
Tabela 2: Motor basic specifications.
F-MOT Unit
Torque Constant 0,492 Nm/Arms
BEMF Constant 0,031 Vrms/rpm
Maximum DC bus voltage 600 Vdc
Pole pairs 4
Temperature sensor PT1000
Position sensor type TE connectivity 2-1393047-5
Peak efficiency >96 %
Phase resistance at 20 °C 0,126 Ω
Phase inductance 0,393 mH
Tabela 3: Motor mechanical specifications.
F-MOT Unit
Weight 3,7 kg
Diameter 94,5 mm
Length 113 mm
Length with connector housing 160 mm
Motor housing material Aluminum Alloy 6082
Motor shaft material Titanium Grade 5 (Ti-6Al-4V)
Motor shaft spline DIN 5480-30° flat root Side fit-11×0,8×30°×12 9H 7h
Motor shaft maximum axial load 30 N
Tabela 4: Odvisnost navora od izmenične jakosti toka motorja.
Motor AC current (Arms) Motor torque (Nm)
5 2,6
11 5,6
16 8,2
21 10,6
26 13,1
31 15,5
36 17,9
41 20,4
46 22,7
51 25,0
56 27,3
61 29,5
66 31,6
Podali so tudi naslednje grafe:
5
Slika 1: Navor proti AC toku
Slika 2: Skupne železne izgube
6
Slika 3: Konduktivne izgube
Slika 4: Graf izkoristka
7
Slika 5: Tok v odvisnosti od obratov
5 Izdelava – strojniški del
Vse dele smo zasnovali tako, da jih je mogoče izrezati iz pločevine. Tanjše dele bomo
izrezali z laserjem, debelejše pa z vodnim curkom ali plazemskim razrezom. Za dele, ki
jih ni mogoče oblikovati izključno z razrezom, bomo uporabili dodatne tehnologije, kot so
rezkanje, struženje in ročno vrtanje.
5.1 Osnovna plošča
Osnovna plošča je temeljni nosilec in spojni element celotne konstrukcije. Narejena je
iz 20 mm debele nerjavne pločevine (inox), izrezane s plazemskim razrezom in kasneje
obdelane z vodnim curkom.
Notranje konture so namenjene pritrditvi na podlago: vključuje 6 okroglih izvrtin, 2
pravokotna izreza za privičenje pozicionirnega dela ter dva podolgovata izreza za pozicioniranje
v aksialni smeri.
8
Slika 6: Osnovna (spodnja) plošča konstrukcije.
5.2 Pripetje elektromotorja Emrax 188
Pripetje za elektromotor Emrax združuje tudi montažna mesta za razpršitveni ščit. Za
lažje varjenje je oblikovano z zakrivljenimi ušesi, ki objamejo osnovno ploščo. Vključuje
luknje za montažo motorja Emrax, luknje za pritrditevhladilnega sistema, luknjo za
trifazni izmenični tok ter izreze za vpetje testne mizice s primeži na delovno mizo.
(a) Pripetje Emrax – sprednja stran. (b) Pripetje Emrax – zadnja stran.
Slika 7: Pripetje motorja Emrax.
9
5.3 Razpršitveni ščit (Scattershield)
Za lažjo izdelavo bomo razpršitveni ščit razdelili na dva enaka pločevinasta dela, ki ju
bomo zakrivili in zavarili skupaj. Ščit ima izreze za pritrditevna ogrodje, izreze in izvrtine
za pleksi okenca ter zgornjo izvrtino za kabelske povezave do merilca navora. Izdelan bo
iz 2 mm debele nerjavne pločevine, ki bo zakrivljena in nato zavarjena.
Slika 8: Razpršitveni ščit (scattershield).
5.4 Pripetje za razpršitveni ščit 2
To je drugo pritrdilno mesto razpršitvenega ščita – prvo je integrirano v pripetje motorja
Emrax. Element se privari na osnovno ploščo in ima ušesa, ki jo objamejo za natančno
pozicioniranje. Vsebuje luknje za privitje ščita in podolgovati izrez po daljši strani za
pritrditevna delovno površino s primeži. Narejen bo iz 5 mm nerjavne pločevine, ki bo
zakrivljena.
10
Slika 9: Pripetje za razpršitveni ščit 2.
5.5 Pozicionirna plošča 1
Skupaj z osnovno ploščo in pozicionirno ploščo 2 tvori pozicionirni sistem. Narejena je
iz 2 mm debele nerjavne pločevine in vsebuje 4 okrogle luknje za pritrditev na osnovno
ploščo ter dve podolgovati izvrtini za prečno pozicioniranje reduktorja. Izrezana bo z
vodnim curkom.
Slika 10: Pozicionirna plošča 1.
5.6 Pozicionirna plošča 2 in pripetje za reduktor
Pozicionirna plošča 2 je druga stopnja pozicionirnega sistema in hkrati montažno mesto za
pripetja reduktorja. Izdelana bo iz 10 mm debele nerjavne pločevine, izrezane z vodnim
11
curkom. Povečana debelina je nujna za trdna vpetišča, ki se privarijo na ploščo.
Slika 11: Pozicionirna plošča 2.
5.7 Reduktor in DTI motor
Trenutni dizajn je prilagojen letošnjemu reduktorju, pri čemer smo upoštevali možnost
prilagoditve sestava tudi za prihodnje reduktorje. Reduktor se vpne prek pripetij, ki se
privijačijo na prenosnik sile. Načrtovanje reduktorja in motorjev ni del tega projekta.
Slika 12: Reduktor in DTI motor.
5.8 Pripetja za reduktor
Pripetja omogočajo vpetje reduktorja na pozicionirno ploščo. Reduktor ima na prenosniku
tri standardna pritrdilna mesta, ki se jih pri namestitvi na formulo sicer uporablja za
12
vpetje koles. Ta mesta bomo izkoristili za pritrditevna testno mizico, kar je zahtevalo
izdelavo posebnih vmesnih elementov.
Večja pripetja bodo narejena iz ostanka 20 mm pločevine, manjše pa iz ostanka 10 mm
pločevine od odreza pozicionirne plošče 2. Oba tipa bosta izrezana z vodnim curkom.
Pripetja se privarijo nemenske izreze na pozicionirni plošči 2.
Slika 13: Pripetja za reduktor.
5.9 Motor Emrax 188
Motor Emrax 188 (slika 14) bomo uporabili kot breme in z njim nadzorovali navor ter
vrtljaje. Motor je bil predhodno uporabljen na prejšnjih različicah dirkalnka in je našim
članom dobro poznan kos opreme, zato ga bomo lahko namensko uporabili.
13
Slika 14: Motor Emrax 188.
5.10 Pleksi okenca
Pleksi okenca bodo služila kot transparentna pregrada za vizualno opazovanje dogajanja
v komori med obratovanjem. Uporabili bomo 6 mm debelo pleksi steklo, ki ustreza
varnostnim zahtevam. Odrezali ga bomo z laserjem, na vsakem boku razpršitvenega
ščita pa bo nameščeno eno okence.
14
Slika 15: Pleksi stekleno okence.
5.11 Gredi
Za mehansko povezavo med pogonskim in zaviralnim motorjem sta uporabljeni dve gredi
ter sklopka. Prva gred povezuje reduktor s sklopko, druga pa sklopko z motorjem Emrax.
Vsaka gred ima primerne priključke, prilagojene ustreznemu motorju oziroma reduktorju.
Gred bo na reduktor vpeta na mesta, ki so sicer namenjena pritrditvi sredice koles.
5.12 Sklopka
Za sklopko smo izbrali model N-EUPEX, velikost 126 (slika 16), ki prenese izračunane
navore in vrtljaje ter ima dobro zmožnost kompenzacije kotnih napak in nesoosnosti, ki
so pričakovane ob zaznavnih nepravilnostih pozicionirnega sistema.
15
Slika 16: Sklopka N-EUPEX, velikost 126.
6 Spojni elementi
Večino delov bomo spojili z vijačnimi zvezami, kar je posebej pomembno za elemente,
ki jih bomo pogosto sestavljali in razstavljali – predvsem razpršitveni ščit in reduktor.
Vijačne zveze bomo uporabili tudi v pozicionirnem sistemu: po ročni nastavitvi ustrezne
lege bomo vijake zategnili, da bo položaj fiksiran med testiranjem.
Zaviralni motor mora biti nameščen v skladu z zahtevami iz specifikacij. Montaža
vključuje priključek hladilnega sistema, električne priključke za trifazni tok in priključek
za krmilnik motorja.
Deli, ki jih ne bomo vijačili, bodo zvarjeni. To velja za pritrditev pripetja motorja
Emrax in pripetij razpršitvenega ščita na osnovno ploščo ter za privaritev pripetij reduktorja
na zgornjo ploščo pozicionirnega sistema. Pri varjenju je ključno, da sta oba spojena
elementa iz istega materiala.
7 Sistemi
Testirna postaja združuje več med seboj povezanih sistemov: visokonapetostni električni
sistem, podatkovni sistem in hladilni sistem. Medsebojna povezava je prikazana
na sliki 17.
16
Slika 17: Shema povezave sistemov testne mize.
Električni del (na shemi označen z rumeno) sestoji iz baterije kot vira energije. Enosmerni
tok iz baterije inverter pretvori v trifazni izmenični tok, ki napaja DTI motor. Na
DTI motor sta priključena tudi hladilni sistem in krmilnik. Mehanska moč DTI motorja
se prek reduktorja in gredi prenese na motor Emrax, ki deluje kot generativno breme
ter mehansko moč pretvarja nazaj v električno. Na motorju Emrax poteka tudi zajem
merskih podatkov.
8 Končni izgled
Izdelek še ni v celoti končan, vendar bomo tu vseeno predstavili ponazoritev pričakovanega
končnega izgleda celotne testirne postaje z vgrajenimi komponentami.
17
Slika 18: Pričakovan izgled sestava s scatershieldom
Slika 19: Pričakovan izgled sestava brez scatershielda
Izdelek bo imel zelo veliko vlogo v zasnovi nadaljnih reduktorjev in komponent dirkalnika,
kot so hlajenje, zavore, dimenzioniranje komponent, itd. Služil bo tudi kot po-
18
memben del testiranja dirkalnika, kjer lahko v nadzorovanem okolju testiramo zasnovane
izdelke. Testirali bomo lahko tudi hlajenje in začeli pridobivati podatke, ali je nujno
motorje hladiti z vodo, morda bi bil dovolj tudi zrak.
9 Sklepi in nadgradnje
Testirna postaja je v fazi izdelave in bo v prihodnje nadgrajena z dodatnimi funkcionalnostmi.
Pridobitev ali končen lastni razvoj merilca navora, sposobnega meriti navore v
našem delovnem območju bo velik korak k napredku. V prihodnje nameravamo testirati
tudi druge reduktorje, za kar bo potrebna prilagoditev vpenjlnega sistema. Razmišljamo
tudi o posebnem prenosniku, prilagojenem testirni postaji, kar bi poenostavilo montažo.
Testirna postaja nam bo omogočila:
• boljše poznavanje motorjev DTI in s tem boljše rezultate na dirkah,
• bolj sistematično in nadzorovano testiranje reduktorjev,
• merjenje izkoristka reduktorja in izgub,
• preizkušanje tesnosti (puščanje),
• opazovanje obremenitev in segrevanja reduktorja.
Pozicionirni sistem bo zlasti koristen pri prilagoditvah sestava pogonskega sklopa v
prihodnosti, saj bo omogočal poravnavo soosnosti tudi ob menjavi komponent.